KM01A-ZD3336 AOV 板卡规格书
1 产品概述
1.1 什么是 AOV
AOV(Always On Video,常开视频)是太阳能低功耗摄像机的主流技术路线。与传统 PIR 触发式摄像机「PIR 感知到人 → 唤醒 SoC → 开始录像」不同,AOV 的思路是让视频通路保持低功耗常开,由板载 NPU 在本地做场景分析,只有确认是有效目标时才拉高录像规格并唤起无线回传。
| 维度 | PIR 触发式 | AOV(本板卡方案) |
|---|---|---|
| 维度 | PIR 触发式 | AOV(本板卡方案) |
| 触发源 | 红外热辐射差 | 画面 AI 分析(人形/车型/异响) |
| 检测范围 | PIR 锥形视场内 | 全画面视场 |
| 慢速移动 | 容易漏检 | 可检出(只要在画面内) |
| 事件前因 | 常被唤醒延迟截断 | 预录缓冲已在录 |
| 录像连续性 | 事件片段,断续 | 低码率连续 + 事件高清片段拼接 |
| 功耗特征 | 靠深睡省电 | 靠「低功耗常开 + 按需升档」省电 |
代价必须说清楚:AOV 的持续功耗高于 PIR 唤醒式,所以对太阳能板功率、电池容量和充放电管理的要求更高,也正因为如此,AOV 板卡的电源链路、RTC 唤醒源、TF 卡写入策略都是整机方案的核心。
1.2 本板卡在 AOV 整机中的位置
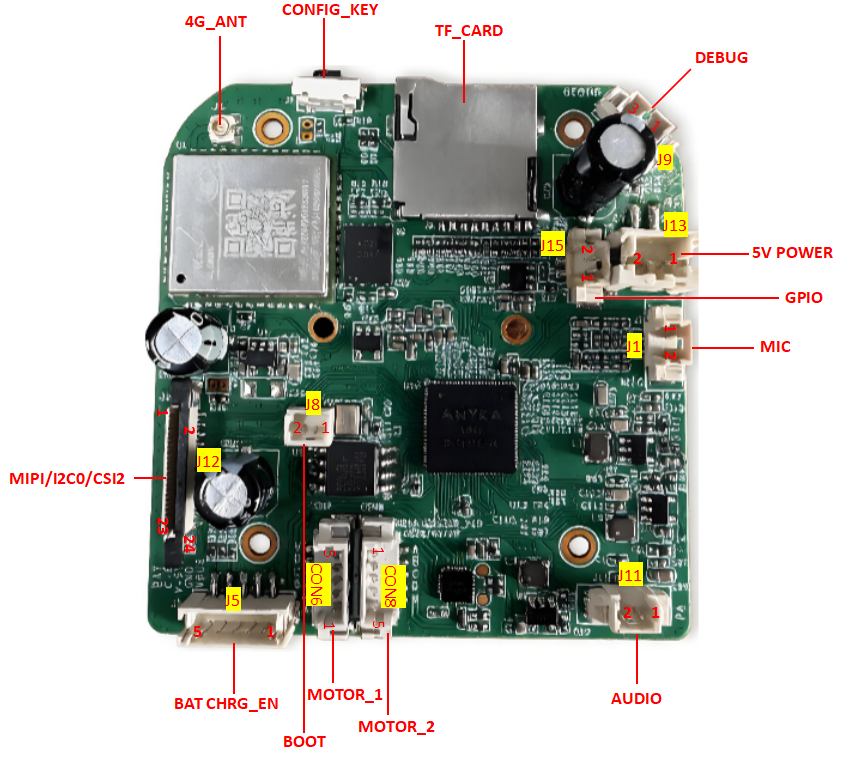
KM01A-ZD3336 是 AOV 4G 云台相机的主控板卡,承担全部计算、联网、存储与云台控制,对外通过 MIPI/排针、TF 卡座、电机座、电池座、4G 天线座与整机结构件对接。
低功耗常开 + 事件升档:KM01 内置 NPU 做本地场景分析,避免全量视频上云;
日夜切换闭环:IRCUT 换片 + 白光补光 PWM + 红外补光,由 SoC 统一调度;
太阳能供电闭环:电池充放电接口 + 充电使能 + 电量分压采样(AIN0),配合外部太阳能板与充电 IC;
无布线联网:4G Cat.1 bis 模组直接焊在板上,事件片段经 LTE 回传;
本地存储:TF 卡座支持大容量高耐久卡做连续写入;
云台控制:双路 H 桥直驱水平/垂直直流电机,无需外挂驱动板。
1.3 核心规格一览
| 维度 | 参数 |
|---|---|
| 产品形态 | AOV 低功耗 4G 云台相机主板(枪机 / 球机通用底板) |
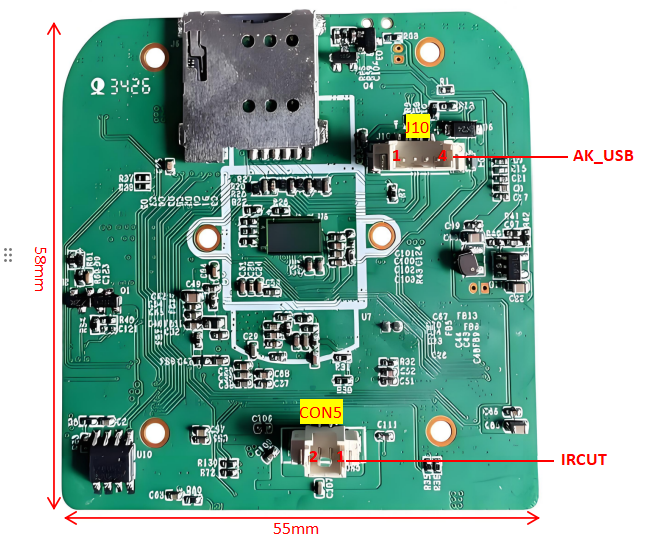
| 板卡尺寸 | 58 mm × 55 mm |
| 主控芯片 | ANYKA KM01 系列(板载丝印 D611,QFN88) |
| CPU 内核 | ARM926EJ-S 单核 RISC,最高工作频率 900 MHz |
| 内置内存 | 512 Mibit / 1 Gibit DDR2 SDRAM |
| AI 单元 | NPU,支持目标检测/跟踪、人脸检测/识别等算法 |
| 视频编码 | H.265/H.264 硬编,最高 3072×2048;JPEG 最高 16384×8192 |
| 摄像头接入 | MIPI CSI 三组差分对 + DVP,支持两路 CIS 输入 |
| 联网 | 4G LTE Cat.1 bis(ML120H 模组焊于板上)+ 以太网 MAC |
| 存储 | TF 卡座(Micro SD,高耐久卡)+ 板上 128Mbit SPI Flash |
| 供电 | 5V DC 输入 + 锂电池(BAT+),支持太阳能板充电(CHRG_EN) |
| 电量检测 | BAT+ 双 100K 分压 → AIN0 |
| 云台 | 双路 H 桥直驱水平 / 垂直直流电机 |
| 补光与滤光 | IRCUT 换片、白光 PWM 调光、红外补光、LED 状态指示 |
| 音频 | 差分 MIC 输入 + Class-D 扬声器输出 |
| 唤醒源 | PIR(IR)、4G 远程指令、TF 卡插入(TF_DET)、复位按键 |
| 工作温度 | 待确认(原厂未标注,建议 -20℃ ~ +60℃ 户外段) |
2 AOV 工作模式与电源状态机
这是 AOV 板卡与普通 IPC 板最不一样的地方。整机软件按下面的状态机调度,硬件上每个状态对应本板卡上不同模块的开闭。
| 状态 | 图像通路 | AI 推理 | 4G 模组 | 补光 | 电机 | 说明 |
|---|---|---|---|---|---|---|
| 状态 | 图像通路 | AI 推理 | 4G 模组 | 补光 | 电机 | 说明 |
| 深度休眠 | 关闭 | 关闭 | 关机 / PSM | 关闭 | 失能 | PIR 触发或定时唤醒的唯一入口,功耗目标最低 |
| 常开值守 | 低分辨率、低帧率常录 | 常驻检测 | 保持网络注册但低活动 | 关闭 | 保持 | AOV 的核心状态,pre-roll 缓冲在此产生 |
| 事件确认 | 提升至目标分辨率/帧率 | 提升算力 | 唤醒,prepare 上传 | 触发白光/红外 | 按需转动 | AI 判定为人/车等有效目标后进入 |
| 事件录像 | 全质量录像 + 预录拼接 | 持续跟踪 | 传输片段 | 维持至事件结束 | 按需归位 | 写入 TF 卡并回传 |
| 远程实时预览 | 高质量取流 | 按需 | 持续高速上行 | 可选开启 | 云台跟随 | 用户主动点播,功耗最高,不宜长开 |
| 夜间模式 | 常开或事件触发 | 同上 | 同上 | 红外补光 + IRCUT 换片 | 同上 | 由光感或 RTC 时刻表切换 |
这套状态机的三条硬件约束(做整机方案时必须满足):
1. 唤醒必须能被 PIR 硬线打断。J15 的 IR(GPIO68)就是这条通路,PIR 输出直接拉 GPIO 触发 SoC 从深睡唤醒,不依赖 4G 模组在线。
2. 4G 模组与主控要能各自省电。ML120H 支持关机(55uA)、休眠(0.41mA)、待机(5.64mA),配合 SoC 的休眠策略才有 AOV 的续航。
3. TF 卡写入是持续负载。AOV 连续写卡必须用高耐久(High Endurance / 监控级)卡,普通卡在持续写入下寿命会快速衰减。
3 板卡基本信息
| 项目 | 参数 |
|---|---|
| 产品形态 | AOV 低功耗 4G 云台相机主板(枪机 / 球机通用底板) |
| 板卡尺寸 | 58 mm × 55 mm |
| 主控芯片 | ANYKA KM01 系列(板载丝印 D611,QFN88) |
| CPU 内核 | ARM926EJ-S 单核 RISC,最高工作频率 900 MHz |
| 内置内存 | 512 Mibit / 1 Gibit DDR2 SDRAM |
| AI 单元 | NPU,支持目标检测/跟踪、人脸检测/识别等算法 |
| 视频编码 | H.265/H.264 硬编,最高 3072×2048;JPEG 最高 16384×8192 |
| 摄像头接入 | MIPI CSI 三组差分对 + DVP,支持两路 CIS 输入 |
| 联网 | 4G LTE Cat.1 bis(ML120H 模组焊于板上)+ 以太网 MAC |
| 存储 | TF 卡座(Micro SD,高耐久卡)+ 板上 128Mbit SPI Flash |
| 供电 | 5V DC 输入 + 锂电池(BAT+),支持太阳能板充电(CHRG_EN) |
| 电量检测 | BAT+ 双 100K 分压 → AIN0 |
| 云台 | 双路 H 桥直驱水平 / 垂直直流电机 |
| 补光与滤光 | IRCUT 换片、白光 PWM 调光、红外补光、LED 状态指示 |
| 音频 | 差分 MIC 输入 + Class-D 扬声器输出 |
| 唤醒源 | PIR(IR)、4G 远程指令、TF 卡插入(TF_DET)、复位按键 |
| 工作温度 | 待确认(原厂未标注,建议 -20℃ ~ +60℃ 户外段) |
4 接口定义
4.1 接口一览
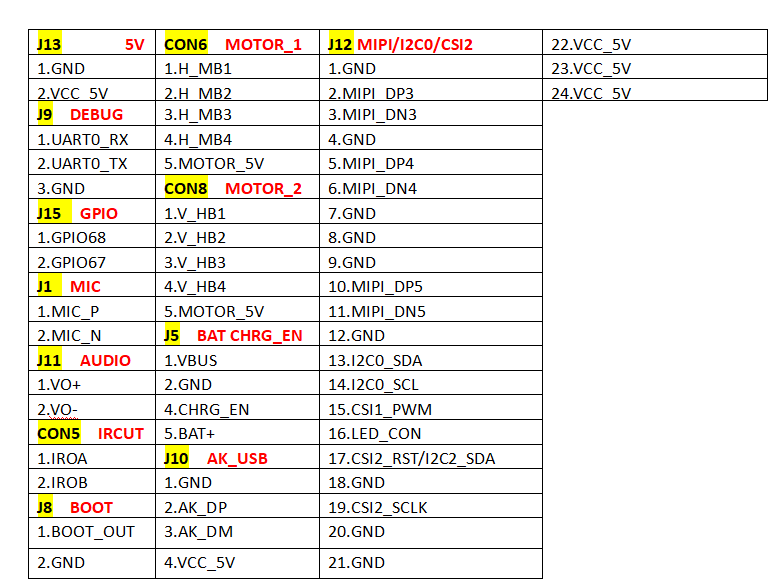
| 位号 | 接口名称 | 类型 | AOV 场景中的作用 |
|---|---|---|---|
| J13 | 5V POWER | 2P / 2.00mm | 5V 直流输入(适配器或太阳能板经充电 IC) |
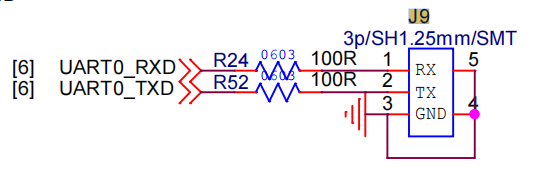
| J9 | DEBUG | 3P / 1.25mm | UART0 调试串口 |
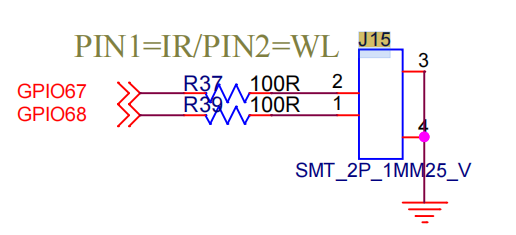
| J15 | GPIO | 2P / 1.25mm | PIN1 = IR(PIR 唤醒输入)、PIN2 = WL(白光补光控制) |
| J1 | MIC | 2P / 1.25mm | 模拟麦克风差分输入(异响检测 / 语音) |
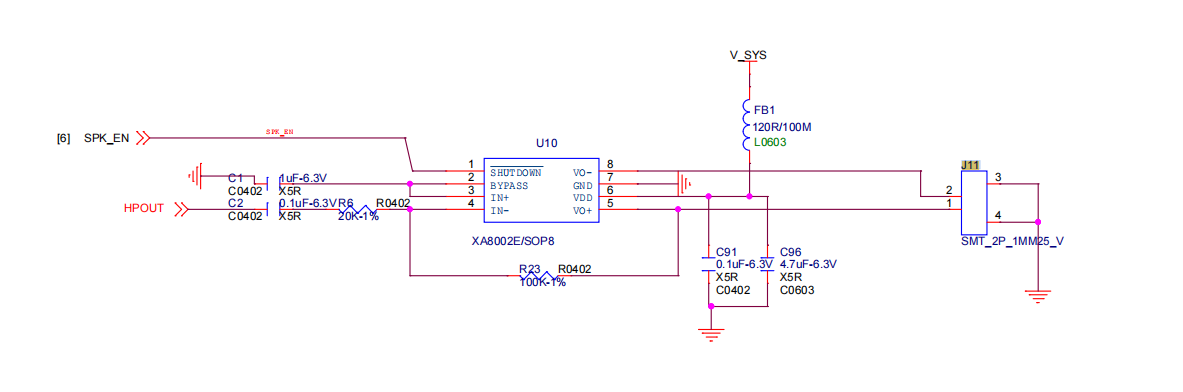
| J11 | AUDIO | 2P / 1.25mm | 扬声器输出(对讲 / 声光报警) |
| CON5 | IRCUT | 2P / 1.25mm | 红外滤光片切换(日夜切换) |
| J8 | BOOT | 2P | BOOT 短路座(量产须确认跳帽未短接) |
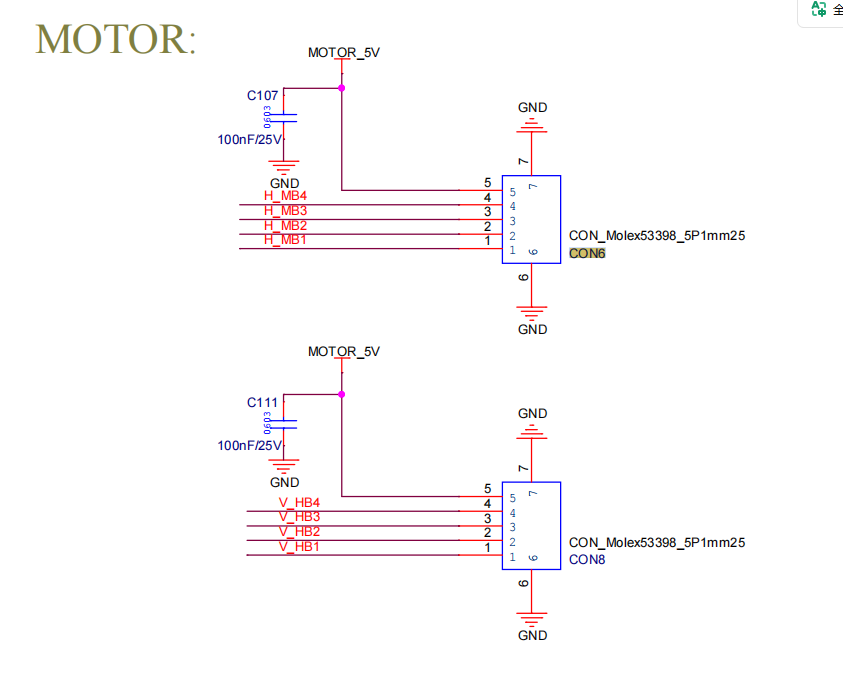
| CON6 | MOTOR_1 | 5P / Molex 53398 | 水平云台电机 H 桥输出 |
| CON8 | MOTOR_2 | 5P / Molex 53398 | 垂直云台电机 H 桥输出 |
| J5 | BAT CHRG_EN | 5P | 电池接入 + 充电使能 + 电量检测 |
| J10 | AK_USB | 4P | USB 2.0 + 5V 供电(产测 / 升级) |
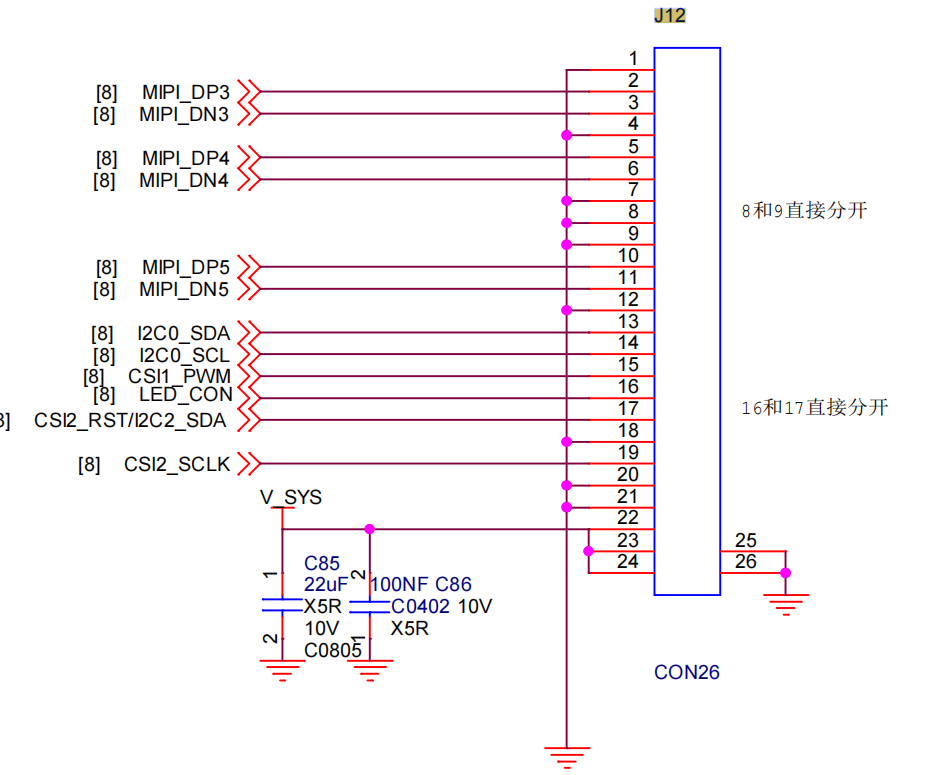
| J12 | MIPI/I2C0/CSI2 | 26P | 图像传感器接入 + 补光 PWM + 指示灯 + 5V |
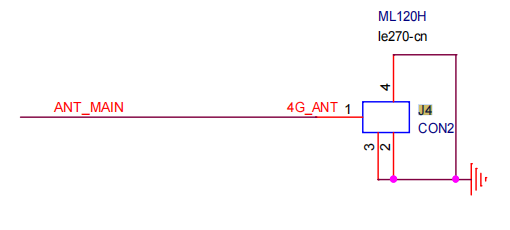
| J4 | 4G_ANT | IPEX | 4G 模组射频天线接口 |
| J3 | TF Card | TF 卡座 | 本地录像存储(建议高耐久卡) |
4.2 AOV 关键接口分工
AOV 整机的几条主干,在本板卡上的落点如下:
| AOV 需求 | 本板卡落点 | 接口/信号 |
|---|---|---|
| AOV 需求 | 本板卡落点 | 接口/信号 |
| PIR 硬线唤醒 | J15 PIN1 | GPIO68(IR) |
| 白光补光开关 | J15 PIN2 | GPIO67(WL) |
| 补光亮度调节 | J12 PIN15 | CSI1_PWM(PWM 调光) |
| 日夜切换(换片) | CON5 | IROA / IROB |
| 状态指示灯 | J12 PIN16 | LED_CON |
| 主/副图像传感器 | J12 | MIPI_DP/DN 3/4/5 三组差分对 + I2C0_SDA/SCL |
| 传感器复位 | J12 PIN17/19 | CSI2_RST、CSI2_SCLK |
| 本地录像 | J3 | TF 卡座(TF_DET 检测插拔) |
| 太阳能/电池输入 | J13 / J5 | VCC_5V / VBUS / BAT+ |
| 充电使能 | J5 PIN4 | CHRG_EN |
| 电量采样 | J5 PIN5 → AIN0 | R29 / R33 分压 |
| 4G 数据回传 | J4 + 模组 | ANT_MAIN,模组走 USB/UART 与 SoC 通信 |
| 云台水平/垂直 | CON6 / CON8 | H_MB1~4 / V_HB1~4 |
| 事件声音参考 | J1 | MIC_P / MIC_N |
| 报警发声 | J11 | VO+ / VO- |
4.3 引脚定义明细
J13 5V POWER(2P / 2.00mm)
| 引脚 | 信号 | 说明 |
|---|---|---|
| 1 | GND | 地 |
| 2 | VCC_5V | 5V 直流电源输入(太阳能板经充电 IC 后接入,或直接接适配器) |
J9 DEBUG(3P / 1.25mm)
| 引脚 | 信号 | 说明 |
|---|---|---|
| 1 | UART0_RX | 调试串口接收 |
| 2 | UART0_TX | 调试串口发送 |
| 3 | GND | 地 |
J15 GPIO(2P / 1.25mm)
| 引脚 | 信号 | 说明 |
|---|---|---|
| 1 | GPIO68 | IR —— PIR 人体感应唤醒输入(低有效,需整机确认电平) |
| 2 | GPIO67 | WL —— 白光补光使能输出 |
J1 MIC(2P / 1.25mm)
| 引脚 | 信号 | 说明 |
|---|---|---|
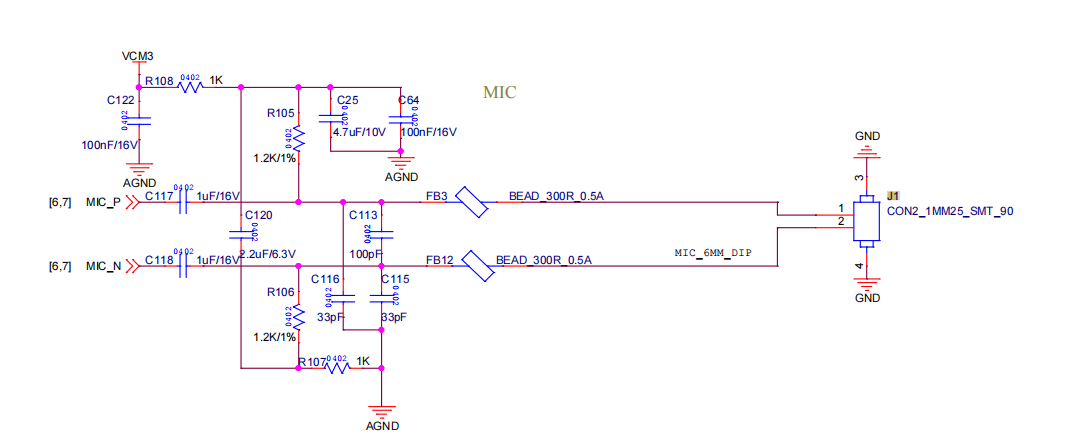
| 1 | MIC_P | 麦克风正端(经磁珠 FB3 隔离) |
| 2 | MIC_N | 麦克风负端(经磁珠 FB4 隔离) |
J11 AUDIO(2P / 1.25mm)
| 引脚 | 信号 | 说明 |
|---|---|---|
| 1 | VO+ | 功放输出正 |
| 2 | VO- | 功放输出负 |
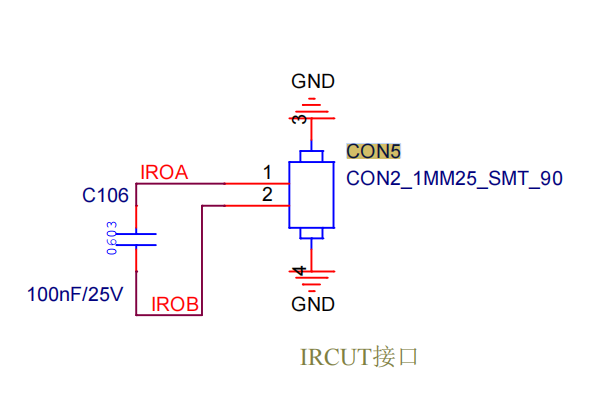
CON5 IRCUT(2P / 1.25mm)
| 引脚 | 信号 | 说明 |
|---|---|---|
| 1 | IROA | 滤光片驱动 A |
| 2 | IROB | 滤光片驱动 B |
J8 BOOT(2P)
| 引脚 | 信号 | 说明 |
|---|---|---|
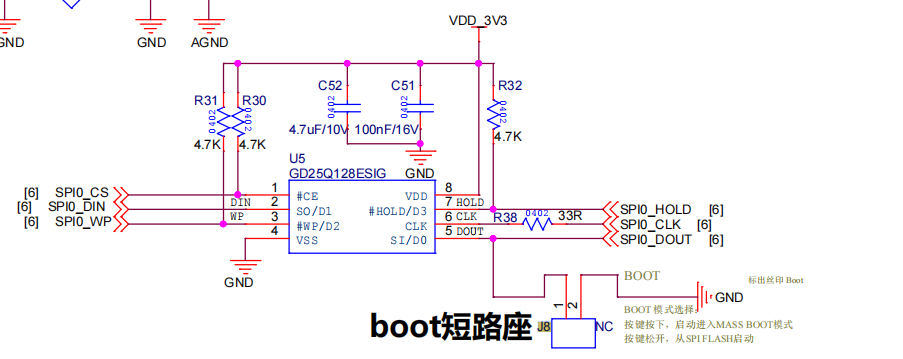
| 1 | BOOT_OUT | 启动模式选择输出,接通后启动 MASS BOOT 模式(按键松开从 SPI FLASH 启动) |
| 2 | GND | 地 |
CON6 MOTOR_1(5P / Molex 53398,水平)
| 引脚 | 信号 | 说明 |
|---|---|---|
| 1 | H_MB1 | 水平电机 H 桥输出 1 |
| 2 | H_MB2 | 水平电机 H 桥输出 2 |
| 3 | H_MB3 | 水平电机 H 桥输出 3 |
| 4 | H_MB4 | 水平电机 H 桥输出 4 |
| 5 | MOTOR_5V | 电机 5V 供电 |
CON8 MOTOR_2(5P / Molex 53398,垂直)
| 引脚 | 信号 | 说明 |
|---|---|---|
| 1 | V_HB1 | 垂直电机 H 桥输出 1 |
| 2 | V_HB2 | 垂直电机 H 桥输出 2 |
| 3 | V_HB3 | 垂直电机 H 桥输出 3 |
| 4 | V_HB4 | 垂直电机 H 桥输出 4 |
| 5 | MOTOR_5V | 电机 5V 供电 |
J5 BAT CHRG_EN(5P)
| 引脚 | 信号 | 说明 |
|---|---|---|
| 1 | VBUS | 5V 输入母线(来自 VCC_5V / 太阳能板经充电 IC) |
| 2 | GND | 地 |
| 3 | V_SYS | 系统电源母线(外部供电与电池切换后输出) |
| 4 | CHRG_EN | 充电使能(经 R34 100R 串接) |
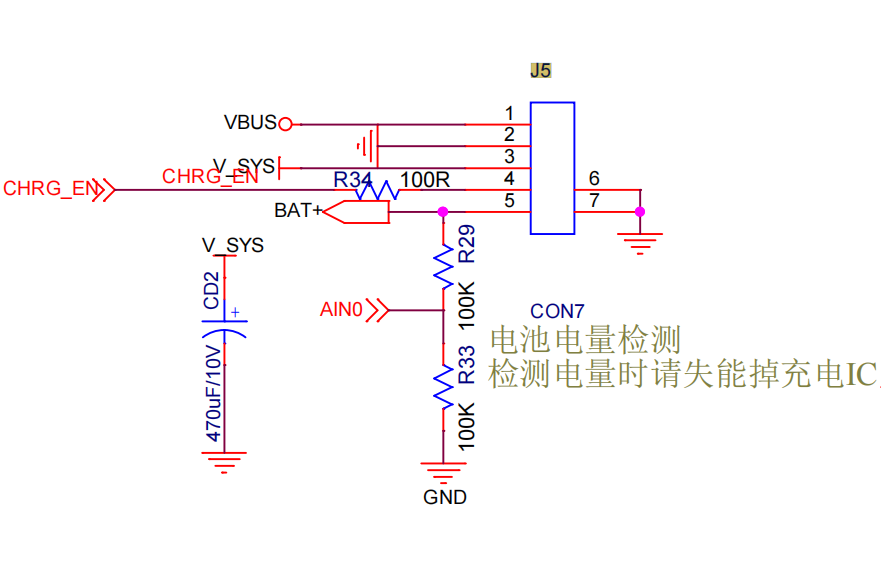
| 5 | BAT+ | 电池正极接入,同时经分压送 AIN0 做电量检测 |
J10 AK_USB(4P)
| 引脚 | 信号 | 说明 |
|---|---|---|
| 1 | GND | 地 |
| 2 | AK_DP | USB 2.0 数据正 |
| 3 | AK_DM | USB 2.0 数据负 |
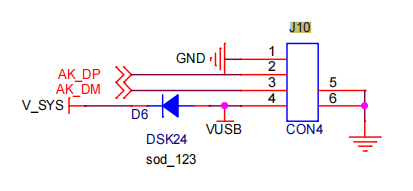
| 4 | VCC_5V | 5V 供电 |
J12 MIPI / I2C0 / CSI2(26P)
| 引脚 | 信号 | 说明 |
|---|---|---|
| 1 | GND | 地 |
| 2 | MIPI_DP3 | MIPI 数据差分对 3 正 |
| 3 | MIPI_DN3 | MIPI 数据差分对 3 负 |
| 4 | GND | 地 |
| 5 | MIPI_DP4 | MIPI 数据差分对 4 正 |
| 6 | MIPI_DN4 | MIPI 数据差分对 4 负 |
| 7 | GND | 地 |
| 8 | GND | 地 |
| 9 | GND | 地 |
| 10 | MIPI_DP5 | MIPI 数据差分对 5 正 |
| 11 | MIPI_DN5 | MIPI 数据差分对 5 负 |
| 12 | GND | 地 |
| 13 | I2C0_SDA | I2C0 数据(传感器配置) |
| 14 | I2C0_SCL | I2C0 时钟(传感器配置) |
| 15 | CSI1_PWM | 补光 PWM 调光(白光/红外亮度) |
| 16 | LED_CON | 状态指示灯控制 |
| 17 | CSI2_RST / I2C2_SDA | 副传感器复位 / I2C2 数据(复用) |
| 18 | GND | 地 |
| 19 | CSI2_SCLK | 副传感器时钟 |
| 20 | GND | 地 |
| 21 | GND | 地 |
| 22 | VCC_5V | 5V 供电 |
| 23 | VCC_5V | 5V 供电 |
| 24 | VCC_5V | 5V 供电 |
| 25 | GND | 地 |
| 26 | GND | 地 |
J4 4G_ANT(IPEX)
| 引脚 | 信号 | 说明 |
|---|---|---|
| 1 | ANT_MAIN | 4G 模组主天线(射频走线经 π 匹配) |
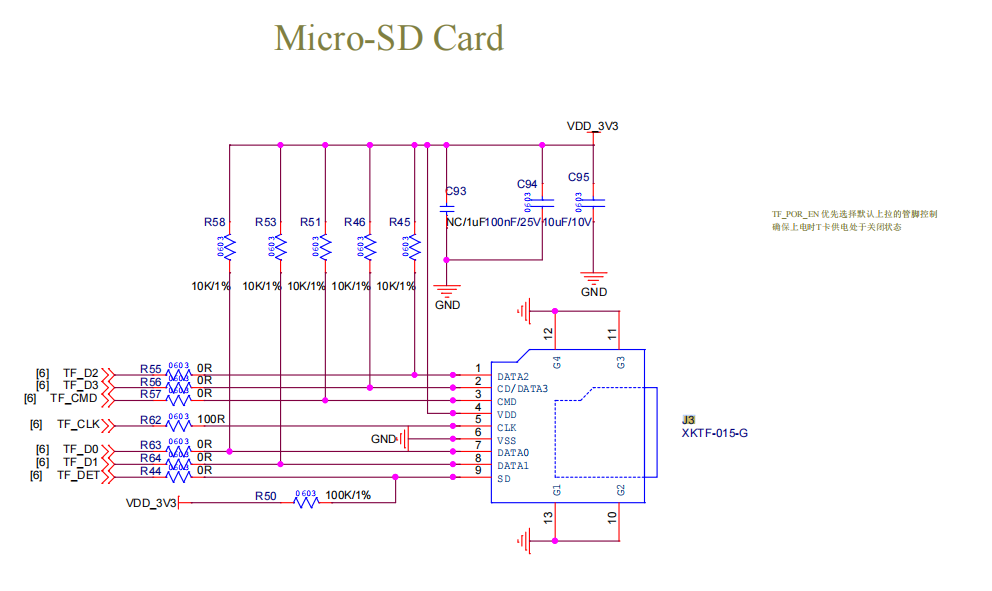
J3 TF Card(Micro SD,XKTF-015-G)
| 引脚 | 信号 | 说明 |
|---|---|---|
| 1 | TF_D2 | 数据线 2 |
| 2 | TF_D3 | 数据线 3 |
| 3 | TF_CMD | 命令 |
| 4 | VDD_3V3 | 3.3V 供电(100R 串接) |
| 5 | TF_CLK | 时钟 |
| 6 | TF_D0 | 数据线 0 |
| 7 | TF_D1 | 数据线 1 |
| 8 | TF_DET | 卡检测(AOV 中可作插拔事件源) |
| 9 | GND | 地 |
5 主控芯片参数(KM01)
KM01D 与 KM01N 芯片专为物联网摄像机等智能终端设计,广泛适用于目标检测、目标跟踪、人脸识别及智能视频监控等多种 AIoT 场景。芯片采用 ARM926EJ-S 内核,集成神经网络处理器(NPU)、图像信号处理器(ISP)和 H.265/H.264 视频编码器,能够在满足低功耗需求的同时,实现高质量图像处理和高压缩率视频编码。KM01D 与 KM01N 芯片支持安全启动功能,可有效保障固件完整性与系统运行安全。此外,芯片还配备了 UART、TWI、SPI、I2S、MMC/SD/SDIO、Ethernet MAC 和 USB2.0 等多种外设接口,具备高度可扩展性,可灵活适配多样化的终端应用需求。
| 类别 | 参数 |
|---|---|
| CPU | 32 位 RISC CPU(ARM926EJ-S),最高工作频率 900 MHz |
| 内存 | 内置 512 Mibit / 1 Gibit DDR2 SDRAM |
| 神经网络处理器 | 支持目标检测/跟踪、人脸检测/识别等多种算法 |
| 摄像头 | 支持 MIPI 接口和 DVP 接口,支持两路 CIS 输入 |
| 图像信号处理器 | 支持自动白平衡、自动曝光、自动对焦;Gamma 校正;坏点校正;3D/2D 降噪;边缘增强 |
| 图像信号预处理器 | 支持 3 个独立通道;支持镜像变换与图像翻转;支持 OSD 功能与画矩形框功能 |
| 视频编码器 | H.265/H.264 编码器,最高分辨率达 3072×2048;JPEG 编码器,最高分辨率达 16384×8192 |
| 音频编解码器 | 1 路 22 位 Sigma-Delta DAC;1 路 16 位 Sigma-Delta ADC |
| 外设接口 | MMC/SD/SDIO、USB2.0、以太网、TWI、UART、SPI、I2S |
| 安全引擎 | 支持安全启动;AES/DES/3DES;AES256 解密;RSA2048 验签;SHA256 |
| 封装 | QFN88 |
6 4G 模组规格(ML120H)
AOV 方案里 4G 模组是耗电大户,也是「只传片段、不传全程」策略的执行者。板上焊的是 Cat.1 bis 模组,非 Cat.4,带宽足够跑片段回传。
| 项目 | 参数 |
|---|---|
| 型号 | ML120H(原理图标注 le270-cn) |
| 制式 | LTE Cat.1 bis(FDD + TDD) |
| 频段 | FDD:B1 / B3 / B5 / B8;TDD:B34 / B38 / B39 / B40 / B41 |
| 尺寸 | 15.8 mm × 17.7 mm × 2.2 mm |
| 封装 | LCC + LGA |
| 供电电压 | 3.4V ~ 4.3V(典型 3.8V),板上取 VDD_3V3 |
| 传输速率 | FDD:下行 10 Mbps / 上行 5 Mbps;TDD:下行 7.5 Mbps / 上行 1 Mbps |
| 功耗 | 关机 55 uA;休眠 0.41 mA;待机 5.64 mA |
| 工作温度 | 正常 -35℃ ~ +75℃;扩展 -40℃ ~ +85℃ |
| 协议 | TCP / UDP / HTTP(S) / FTP / MQTT / SSL / TTS / FOTA |
| 接口 | SIM ×1(1.8V / 3.0V)、USB 2.0 ×1、UART 主口 + 调试口 + 辅助口、I2C ×2、SPI ×2、ADC ×2、GPIO、Audio ×1、PWM ×2 |
| 天线 | 主天线 ANT_MAIN(J4 IPEX,π 匹配) |
| 认证 | RoHS / CCC / SRRC(具体以量产版本为准) |
选型提示:Cat.1 的上行带宽有限(FDD 5 Mbps / TDD 1 Mbps),AOV 方案的事件片段回传要走 H.265 + 关键帧优先策略,不能按「传全码流」设计。TDD 频段上行仅 1 Mbps,若部署区域只有 TDD 覆盖,回传码率上限要进一步压低。
⚠ 型号存疑(出货前必须确认):原理图 4G 天线电路的 π 匹配网络标注为 ML120H le270-cn,但这两个名字指向两家不同厂商的 Cat.1 模组——ML120H 是厦门骐俊物联(海思 Hi2131 平台,15.8×17.7×2.2 mm),LE270 是广和通(17.7×15.8×2.4 mm)。两者尺寸、频段、接口高度接近,原理图上仅凭一行标注无法确定实际贴的是哪一颗。本表参数按 ML120H 填写,若实际为 LE270,频段(B1/3/5/7/8/20/28)与供电上限(4.5V)需相应修正。出货前请以模组实物丝印或 BOM 为准确认,并同步更新本表。
7 接口电路说明
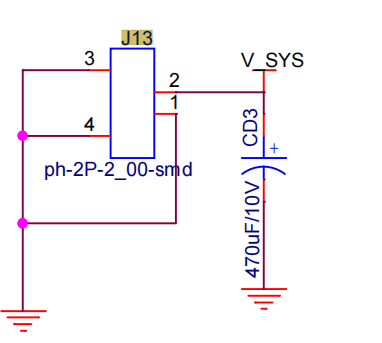
5V POWER(J13)
2.00mm 间距贴片连接器(ph-2P-2_00-smd);V_SYS 经 470uF/10V 电容(C3)去耦后供至系统。
DEBUG(J9)
UART0_RXD / UART0_TXD 各串 100Ω(R24 / R52)后引出;3P/1.25mm 贴片连接器,GND 直接地。
TF Card(J3)
卡座型号 XKTF-015-G;六路信号引出,数据与命令各串 0Ω 并配 10K/1% 上拉;供电经 R50(100R)串接,100nF + 10uF 去耦。AOV 连续写入必须选用高耐久 TF 卡。
GPIO(J15)—— PIR 唤醒与白光补光
PIN1 = IR(PIR 人体红外感应),PIN2 = WL(白光);GPIO68 → IR、GPIO67 → WL,各串 100Ω。IR 是整机主唤醒源,不依赖 4G 在线。
MIC(J1)
MIC_P / MIC_N 差分输入;模拟供电 VCM3 经 R108(1K)滤波;偏置 R105 / R106(1.2K/1%);两路经磁珠 FB3 / FB4(300R / 0.5A)隔离后出板。
AUDIO(J11)
采用 XA8002E(SOP8)功放;静音控制 SPK_EN;差分输入 HPOUT 经 C402(1uF/6.3V)+ R402(20K/1%)与 R23(100K/1%)偏置网络。
MOTOR(CON6 / CON8)
两路 H 桥独立,CON6 为水平(H_MB1~H_MB4),CON8 为垂直(V_HB1~V_HB4);驱动电源 MOTOR_5V;连接器为 Molex 53398 5P / 1.25mm。
BOOT(J8)与 SPI Flash
SPI FLASH 采用 GD250Q128ESIG(128Mbit);BOOT 短接后启动 MASS BOOT 模式,按键松开从 SPI FLASH 正常启动。量产时需确认跳帽未短接。
BAT CHRG_EN(J5)—— 太阳能供电与电量检测
引出 VBUS / GND / V_SYS / CHRG_EN / BAT+;CHRG_EN 经 R34(100R)接出;BAT+ 经 R29 / R33(各 100K)分压送入 AIN0 采样。本板不含充电 IC。
MIPI / I2C0 / CSI2(J12)—— 图像接入与补光调光
三组 MIPI 差分对(MIPI_DP3/DN3、DP4/DN4、DP5/DN5);I2C0_SDA / I2C0_SCL 与 CSI2_SCLK、CSI2_RST/I2C2_SDA 复用;CSI1_PWM 用于补光 PWM 调光。
4G_ANT(J4)
4G 模组 ML120H(le270-cn);天线接口 IPEX,射频线经 π 型匹配后接 ANT_MAIN;模组独立供电 VDD_3V3。射频线需严格 50Ω 特性阻抗。
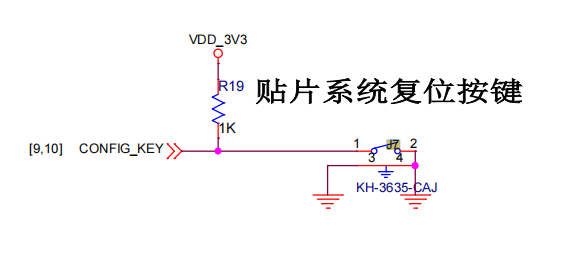
CONFIG_KEY(复位按键)
按键型号 KH-3635-CAJ(贴片系统复位按键);CONFIG_KEY 经 R19(1K)上拉至 VDD_3V3,按下拉低触发复位。
IRCUT(CON5)
IROA / IROB 两路输出,C106(100nF/25V)跨接滤波;2P / 1.25mm 贴片连接器。换片必须与补光联动且有防抖延时。
AK_USB(J10)
AK_DP / AK_DM USB 2.0 数据对;V_SYS 经 D6(DSK24 SOD-123)供 VUSB;4P 贴片连接器,带 ESD 防护。
8 关键物料清单(BOM 摘要)
| 位号 | 器件 | 参数 / 型号 | 作用 |
|---|---|---|---|
| U1 | SoC | ANYKA KM01(D611) | 主控 |
| — | 4G 模组 | ML120H(le270-cn) | LTE Cat.1 bis 联网 |
| U10 | 功放 | XA8002E(SOP8) | Speaker 驱动 |
| U5 | SPI FLASH | GD250Q128ESIG | 128Mbit 启动 / 固件存储 |
| — | 电机驱动 | 双路 H 桥 | 水平 + 垂直云台 |
| J3 | TF 卡座 | XKTF-015-G | Micro SD 本地存储 |
| J4 | 天线座 | IPEX | 4G 天线 |
| J6 | 电机连接器 | Molex 53398 5P / 1.25mm | 水平 + 垂直电机 |
| J13 | 电源连接器 | ph-2P-2_00-smd | 5V 输入 |
| J5 | 电池连接器 | 5P | 电池 / 充电使能 / 电量检测 |
| FB1 | 磁珠 | 120R / 100M | V_SYS 滤波 |
| FB3 / FB4 | 磁珠 | 300R / 0.5A | MIC 信号隔离 |
| D6 | TVS | DSK24(SOD-123) | USB 供电 ESD 防护 |
| R29 / R33 | 电阻 | 100K | 电池电量分压 |
| R34 | 电阻 | 100R | CHRG_EN 串阻 |
| R19 | 电阻 | 1K | CONFIG_KEY 上拉 |
| R38 | 电阻 | 33R | BOOT 信号串阻 |
| C3 | 电容 | 470uF/10V | V_SYS 储能 |
| C85 / C86 | 电容 | 22uF/10V、100nF/10V | V_SYS 去耦 |
9 AOV 整机外接件清单
板卡本身不含以下器件,整机方案需外接或选配:
| 类别 | 外接件 | 接入本板卡 | 选型要点 |
|---|---|---|---|
| 类别 | 外接件 | 接入本板卡 | 选型要点 |
| 能源 | 太阳能板 | 经充电 IC → J13(VBUS) | AOV 功耗高于 PIR 方案,面板功率需按实际功耗预算选,通常不小于 5W;建议带 MPPT |
| 能源 | 锂电池 | J5 BAT+ | 容量按「日均功耗 × 阴雨天数」反推;低温地区需低温自加热或禁充保护 |
| 能源 | 充电 / 保护 IC | J5 CHRG_EN | 本板不含充电 IC,须外置;须与 CHRG_EN 电平定义对齐 |
| 感知 | PIR 人体感应 | J15 PIN1(IR / GPIO68) | AOV 主唤醒源;需确认输出电平与保持时间 |
| 感知 | 图像传感器 | J12 MIPI 差分对 + I2C0 | 主摄 + 副摄;低照度需求高的场景需大靶面 / 高感光型号 |
| 补光 | 白光 LED 板 | J15 PIN2(WL / GPIO67)+ J12 CSI1_PWM | 功耗大,建议 PWM 调光并与电量联动 |
| 补光 | 红外补光灯板 | J12 CSI1_PWM | 940nm 波长优先,避免绿光干扰;与 IRCUT 联动 |
| 机械 | 红外滤光片 | CON5(IROA/IROB) | 与镜头同轴,注意换片机械间隙 |
| 机械 | 水平 / 垂直直流电机 | CON6 / CON8 | H 桥直驱,需匹配电机堵转电流与线径 |
| 存储 | TF 高耐久卡 | J3 | 建议 64GB ~ 128GB 监控级 |
| 网络 | 4G 天线 + 馈线 | J4 IPEX | 外壳需留天线净空;馈线用低损耗 50Ω |
| 声学 | 麦克风 / 扬声器 | J1 / J11 | MIC 需与功放走线隔离 |
| 外壳 | IP65 以上防护外壳 | — | 户外 AOV 强制要求;需开天线窗与散热缝 |
10 设计注意事项
续航不是板卡参数,是整机参数:板卡只提供电源接口与电量采样,真正的续航由太阳能板功率、电池容量、充放电策略、补光策略与录像时长共同决定,报价与方案沟通时务必先做功耗预算。
功耗优先级:4G 发射 > 云台转动 > 白光补光 > 编码写入 > 常开 AI 推理 > 深度休眠。断电时按此顺序从后往前砍,可保住核心录像能力。
常开策略要分档:建议至少提供「极省电 / 均衡 / 高清录像」三档,让用户按场景(车流大的门口 vs 后院)选择,而不是一个固定参数打天下。
休眠唤醒的漏电流:PIR 待机时 SoC 与 4G 模组的静态漏电流决定了「永远不耗尽」的天花板,模组需真正进入关机/PSM 而非仅网络空闲。
本板无 RTC:板上未见独立 RTC 芯片。若整机需要断网后的定时抓拍 / 定时回传,需外扩 RTC 走 I2C,或依赖 4G 网络授时(断网即失效)。
电量检测前先关充电 IC:原理图已明确标注:不失能充电 IC 时分压读数失真。
分压比要做标定:R29/R33 = 100K/100K(1:2),满充 4.2V 时 AIN0 约 2.1V,已超出常规 ADC 范围,固件须按实际参考电压与分压比标定。
太阳能板必须有防反接与过压保护:否则阴雨天或接线反了会直接烧充电 IC,进而损坏本板。
BOOT 跳线:J8 短接进入 MASS BOOT 烧录模式;量产固件务必确认跳帽未短接,否则无法从 SPI FLASH 启动、也无法远程升级。
MIPI 差分对:必须等长、阻抗连续,差分对内不得插入过孔换层;8/9 与 16/17 引脚可直接断开用于调试分段。
电机驱动:H_MB/V_HB 为 H 桥输出,电机为感性负载,MOTOR_5V 与系统 5V 需分别去耦,线束远离 MIC 与 MIPI 走线。
4G 天线与供电:射频 π 匹配不可改;模组发射瞬时电流大,VDD_3V3 供电路径与储能电容需留余量。
TF 卡供电:经 R50(100K)串接,高速大容量卡需确认压降是否满足,必要时改用低阻方案。
AOV 的痛点是「装上去就没人管」:设备在户外高处,远程升级(4G FOTA)、远程改参数、远程重启必须做全,否则每一次现场问题都要跑一趟。
TF 卡要有寿命监控:固件应能读卡的状态/写入量并在接近寿命时告警,云台球机场景建议做循环覆盖而非无限增长。
电池要有健康度上报:整机需把电量、充电状态、低电告警传到云端,AOV 设备一旦电池失效会直接失联。
事件片段与实时预览要分级限流:Cat.1 上行带宽有限,实时预览应限制并发与时长,并给事件回传让路。
11 待确认参数清单
以下项目原厂文档未提供,需在正式对外版本前补齐:
| 项目 | 说明 |
|---|---|
| 项目 | 说明 |
| 整机功耗实测值 | 常开 / 事件 / 休眠三态的实测电流,以及 4G 发射峰值电流 |
| 续航估算 | 需结合太阳能板功率、电池容量与阴雨天系数出具 |
| 工作温度范围 | 原厂未标注,需结合 SoC、4G 模组、电池三者取交集 |
| 板卡重量 | 需称重(含 4G 模组与 Flash) |
| 4G 模组与电池型号确认 | 原理图标注 ML120H(le270-cn),出货版本需与模组厂确认频段与认证 |
| CHRG_EN 极性 | 需与所选充电 IC 对齐 |
| PIR 电平与保持时间 | 需与所选 PIR 模块对齐 |
| 补光电路拓扑 | CSI1_PWM 的驱动对象(白光 / 红外 / 双路)需整机确认 |
| 是否配 RTC | 决定定时抓拍能力,需整机方案定夺 |